PG关注到,研华3月26日介绍MIB-741、MIB-742与MIB-735等平台的GMSL相机整合验证,称检查范围涉及信号、BSP与驱动,以及持续运行。公告同时列出多家相机伙伴,并提供相应已验证组合的资料入口。
这类信息说明平台支持方向,具体结论仍应对应相机、载板与软件版本。伙伴名称出现在列表中,不等于该厂商所有相机都适用;相关软件和传感功能也不能直接扩展为完整机器人的安全认证。
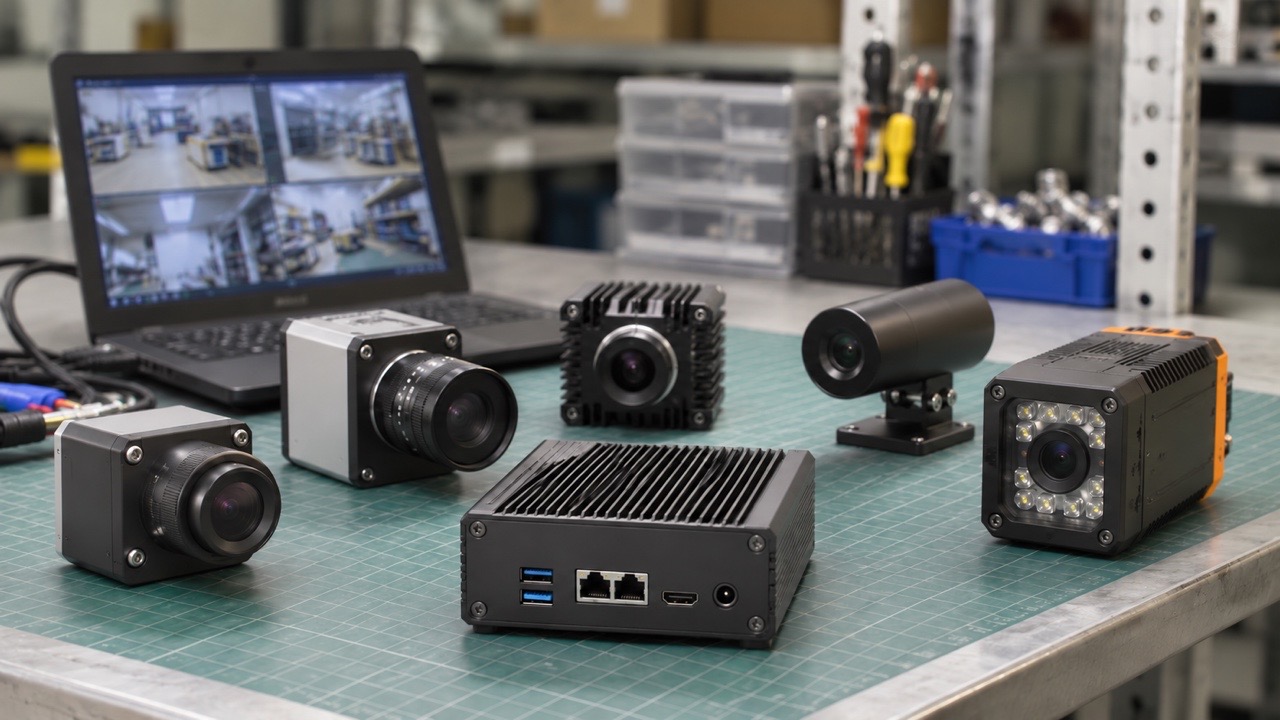
验证组合需要能够准确重建
从系统交接看,可以先把主机、相机、连接线和驱动版本保存为同一配置。某项兼容性结论采用了什么组合,应能够从资料中直接找到。这样的记录有助于采购、开发和维护人员使用同一依据。
相机自身设置也需要与测试条件关联。分辨率、采集方式和输出格式改变以后,数据负载可能不同。只保存相机型号,通常不足以重现原有运行状态,具体配置应与应用资料共同交接。
多个相机同时工作时,还应检查输入之间的关系。每份数据来自哪个位置、哪个时点和哪个任务,应能够追溯。清楚的对应关系能够帮助算法团队解释结果,也便于现场定位异常输入。
硬件连接和应用数据具有不同检查重点。相机被系统识别,说明基础连接具备条件;业务是否正确使用输入,还需要沿完整任务核对。将这两层结果分别保存,有助于保持验证结论的准确范围。
持续运行需要覆盖异常和恢复
连续采集可以检查数据是否积压、输入是否缺失以及资源是否持续变化。测试应采用具有代表性的任务节奏,而不是只确认短时间画面显示。保留实际负载条件,能够让结果更适合后续现场部署。
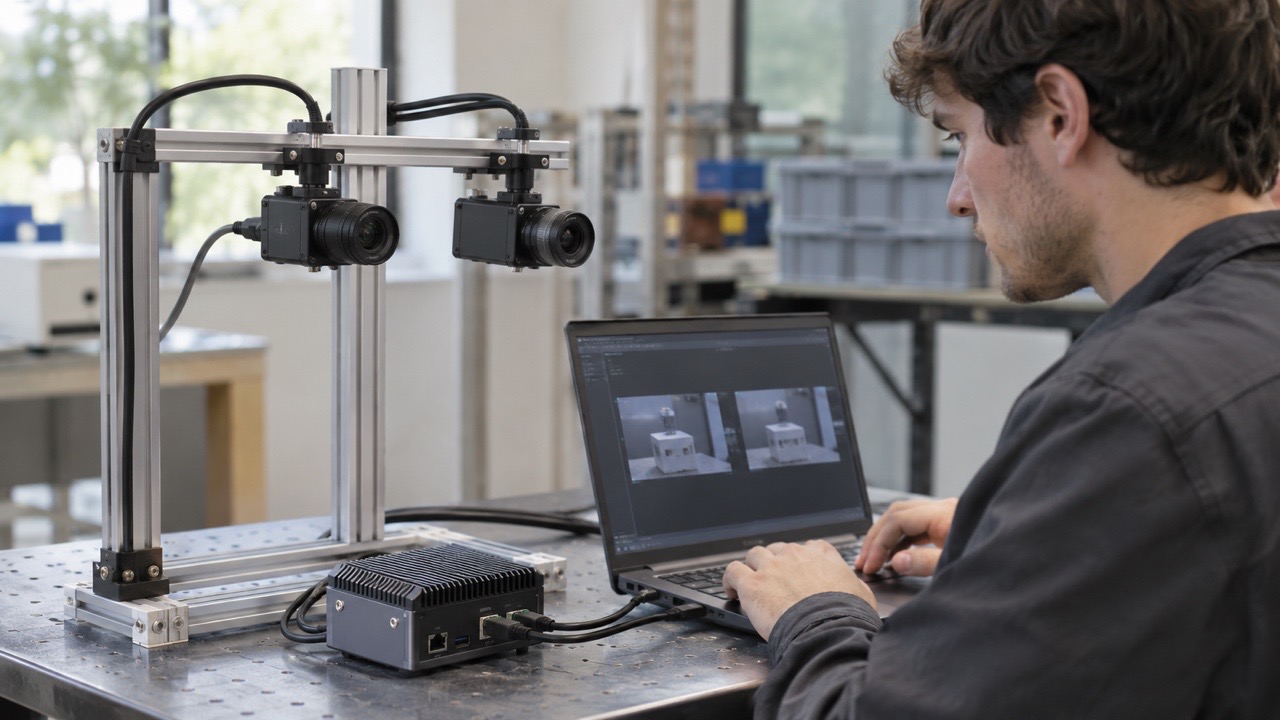
连接中断或设备重新接入时,也应知道系统如何识别状态。原有应用是否恢复订阅,数据是否出现重复或缺口,具有不同业务含义。这样的检查能够帮助维护人员理解恢复需要完成哪些事项。
多个外设与计算任务共同运行时,可能共享内存、网络或存储资源。项目可以记录组合任务下的输入与输出情况,判断问题发生在采集、传输还是计算等待,避免只增加某一个部件的能力。
软件更新需要保留已有验证依据
BSP、驱动和应用更新以后,原有组合可能采用不同运行路径。版本、变更原因和检查结果应连续保存。这样,后续团队能够比较变化前后的实际条件,也能找到适用的恢复材料。
新增相机型号时,可以沿用共同检查任务,再补充相应差异。不同视角、接口或图像特性可能需要额外工作,项目应按实际需求确认。已有伙伴资源能够提供起点,具体应用仍需自己的验证。
相机更换和整机维修也应记录配置变化。现场人员需要知道旧设备与新设备是否采用相同设置,以及哪些任务必须重新检查。清楚的清单能够减少按外观或品牌名称判断兼容性的情况。
推广到不同现场时,可以保留共同平台与各地点安装差异。环境和任务变化会影响实际输入,分阶段验证有助于重复利用经验,同时为新场景留下可复查依据。
已验证组合列表也应保留版本和时间,让项目能够找到当时采用的相应依据。
在PG看来,这份MIB公告强调了相机整合验证在机器人视觉中的作用。项目应进一步把相机组合、软件版本和恢复检查联系起来,让支持列表成为可以重建、可以持续核对的实际配置。